Alexcold
Tier3
- Реєстрування
- 11 Кві 2026
- Дописи
- 25
- Бали
- 3
- Сонячні панелі
- Horay HS700TC-MHG-D
- Інвертор
- SANDISOLAR Pro 6.5KW
Блютуз модуль JDY-31О! Схожа ситуація. Перестало бачити БТ Вампіра. Підкажіть назву модуля для заміни.

Follow along with the video below to see how to install our site as a web app on your home screen.
Нотатка: This feature may not be available in some browsers.
Блютуз модуль JDY-31О! Схожа ситуація. Перестало бачити БТ Вампіра. Підкажіть назву модуля для заміни.
JDY-31 . Десь на цьому форумі читав, виробник рекомендував в такому випадку звернутися до продавця в якого купували вампіра. Що він відправить модуль. Була підозра на партію бракованих модулів.О! Схожа ситуація. Перестало бачити БТ Вампіра. Підкажіть назву модуля для заміни.


Дякую. Придбав. Працює.Тільки побачив, що це один і тей же товар . . . . )))
З. І. Пробуйте, будете першими !
Доброго дня. Підкажіть будь ласка, чому Вампір не намагається зафіксуватися біля значення -2А, а постійно перерегулюється ?
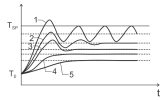
При цьому отримуємо постійний коливальний перехідний процес (позн "1" на малюнку-прикладі).

Прямо ілюстрація з підручника по ТАР
Спіймали ))) Це моя спеціальність (у мій час вона звалася ТАУ - теорією автоматичного управління).Це не корінь проблеми. Процеси на виробництві буває йдуть з затримкою в хвилини і нічого страшного - регулюється. Проблема в тому, що регулювання йде з постійною швидкістю, з постійним коефіцієнтом. Задали динаміку в рег.коеф і шпаримо. Проскочили - шпаримо в іншу сторону. Прикладом може бути авто, яке їде змійкою навколо конусів. При наближенні до конуса (щоб розвернутися на 180 градусів навколо нього), водій зазвичай знижує швидкість, рухається навколо, а на виході знов пришвидшується. А у нас водій давить на газ що є сили, проскакує конус, закладає кермо на бік, та зробивши "синусоїду в 20 корпусів авто", повертає.Тут справа в затримках. По перше Вампір отримує дані від інвертора з затримкою 1секунда,
Ой, не кажіть так. Страшного може нічого, але ж для інженерів це не може бути виправданнямЯк на мене в нашому випадку тут нема нічого страшного. Тримає в середньому і добре.
Не забуваю, але Ви розглядаєте систему в повному масштабі. А в нас у моде2 по суті проста система. Є регулятор (вихід вампіра на реле), є регулюємий параметр - струм. Є зворотній зв'язок (з τ=1 сек). І виникає питання - що нам ще треба ? Якщо при наближенні до потрібного струма знижувати коеф регулювання динамічно, я ось вам палець віддаю - отримаємо щось типу ось такого.Не забувайте, що це в нас друга зовнішня система автокерування параметрів, які інвертор ще сам підлаштовує всередені.
Якщо брати вашу аналогію, то ми не можемо впливати на педалі та кермо автомобіля. Можемо тільки підкидати цегли в багажник та переставляти конуси.
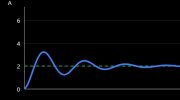
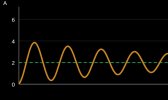
Так, пробував. Він змінює тільки періодичність "хвиль". Оркім того, якщо система сбалансувалась біля тока -2А (коливається навколо нього) і тут раптом щось змінюється, наприклад навантаження будинку додається, то при низькому коеф. воно повільно повзе до точки балансу, витрачаючи зайву енергію. Тож зовсім низький коеф не вихід для мене.До речі, Ви пробували міняти той єдиний коефіцієнт?
Вже не перший раз це чую в переписці з виробником. Ящко будемо орієнтуватись на домогосподарок, то тоді треба робити кнопку On/Off Вампіра і на цьому завершувати. Мені здається, що люди, яки купляють Вампіра, технічно (хоч трошки) підковані, бо інакше я навіть не знаю.А в нас звичайний користувач, який і так каже що в Вампіра складне меню. Тому поки маємо таку реалізацію - спрощенно, але неідеально...
В цьому основна проблема. При реальній роботі інвертора постійно "щось змінюється", при чому швидко. Тому академічної плавної картинки ми не отримаємо. Взагалі класичне PID регулювання розроблене для стаціонарних лінійних систем. Я вважаю, що в нашому випадку система і нелінійна, і нестаціонарна.і тут раптом щось змінюється, наприклад навантаження будинку додається...
Я теж так думав. Як же ми помилялисьВже не перший раз це чую в переписці з виробником. Ящко будемо орієнтуватись на домогосподарок, то тоді треба робити кнопку On/Off Вампіра і на цьому завершувати. Мені здається, що люди, яки купляють Вампіра, технічно (хоч трошки) підковані, бо інакше я навіть не знаю.